前臂肌群与握力功能的生物力学基础
前臂是人体上肢链条中至关重要的连接环节,承担着手部与前臂肌肉对物体施加或抵抗外力的核心任务。前臂肌肉主要分为屈肌群和伸肌群,其中指浅屈肌、指深屈肌以及旋前圆肌等肌群直接决定了手指的抓握能力和前臂的旋转稳定性。当进行提重物、攀爬或长时间持握工具时,这些肌肉群处于等长收缩或向心收缩状态,若缺乏针对性训练,极易因疲劳导致力量下降甚至引发软组织损伤。
握力不仅仅体现在手指闭合的力量上,更与前臂整体的肌肉耐力及神经肌肉控制能力密切相关。现代人体工学研究表明,前臂力量的不足会直接限制上半身的整体发力效率,尤其是在需要核心稳定与肢体协同的运动场景中。通过科学的功能性训练激活前臂深层肌群,能够改善手腕关节的稳定性,减少因力量代偿导致的肩肘关节压力,从而提升日常活动与运动表现中的安全性与效率。
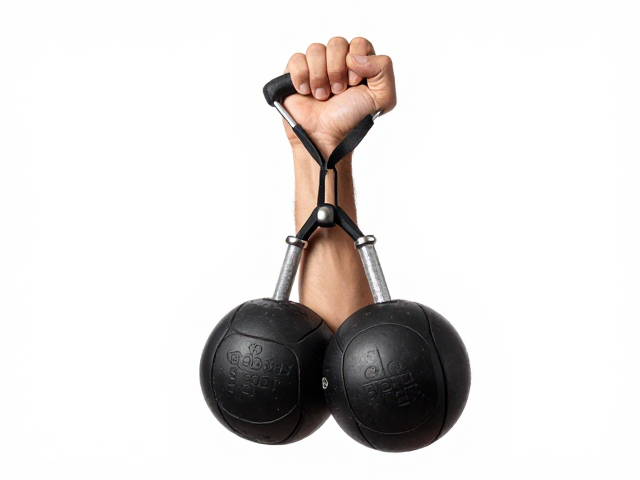
计数握力器的精准负荷与渐进超负荷应用
计数握力器通过机械或电子结构记录每一次挤压动作,为训练者提供可量化的数据反馈,这是实现渐进式超负荷原则的关键工具。传统的无反馈训练往往依赖主观感觉,难以精确判断肌肉疲劳阈值,而计数功能允许训练者明确记录单次训练的重复次数与组数,从而制定严密的训练计划。例如,设定每日完成规定次数的挤压动作,并在力量提升后逐步增加弹簧阻力或减少休息时间,这种量化管理能有效避免训练不足或过度训练。
在使用计数握力器时,需关注动作的完整性与节奏控制,而非单纯追求速度。每一次挤压都应确保手指完全闭合至弹簧抵住,随后缓慢释放至初始位置,这种全幅度的运动范围能最大化刺激肌纤维。训练者可根据自身初始握力水平设定目标区间,初期可采用低阻力高次数模式以建立神经肌肉连接,后期则应增加阻力并降低次数,模拟高强度抓握场景,确保前臂肌肉在不同负荷下均能得到有效刺激。
腕力球的多维旋转训练与本体感觉增强
腕力球利用离心力原理,通过旋转产生的动态负荷对前臂肌群构成持续且多维度的挑战。与静态握力器不同,腕力球在加速和减速过程中,前臂肌肉必须不断调整收缩力度以维持球体的稳定旋转,这种动态稳定性训练能显著提升前臂深层小肌群的控制能力。训练时,手掌贴合球柄,通过手腕的细微发力带动球体加速,随着转速提升,离心力增大,前臂肌肉需对抗更大的外力,从而在高强度下强化肌肉耐力与协调性。
腕力球的训练效果高度依赖于动作的规范性与核心肌群的参与。若核心松散或动作僵硬,力量无法有效传递至前臂,反而可能导致手腕关节承受不当剪切力。建议采用站姿,双脚与肩同宽,微屈膝,保持躯干稳定,以手腕为轴心进行平滑的加速与减速操作。这种训练方式不仅增强了前臂力量,还提升了手腕关节的本体感觉,即身体对关节位置和运动的感知能力,对于需要精细手部操作的职业或运动项目具有显著的迁移效应。
高效功能性训练的执行策略与恢复机制
功能性训练强调动作模式与实际生活或运动场景的关联性,前臂训练应融入多平面、多方向的动作模式中。单一的握力练习难以应对复杂的外部负荷,因此需结合悬垂、推拉、旋转等复合动作。例如,在进行农夫行走时,双手持重物保持身体直立行走,前臂肌肉需持续对抗重力与摆动惯性,这种等长收缩与动态平衡的结合,能全面激活前臂肌群。训练频率建议每周2-3次,每次选择2-3种不同负荷与动作模式,确保肌肉群得到全方位刺激。
训练后的恢复与前臂力量的增长同样重要。高强度的前臂训练会导致肌纤维微损伤,需通过充足的蛋白质摄入与睡眠促进修复。此外,主动恢复如轻柔的拉伸与按摩有助于缓解肌肉紧张,改善局部血液循环。训练者应密切关注手腕与前臂的疲劳信号,若出现持续性酸痛或活动受限,应及时调整训练强度或暂停训练,避免慢性损伤。科学的周期化管理,包括负荷波动与休息日安排,是维持前臂力量持续进步的基础。