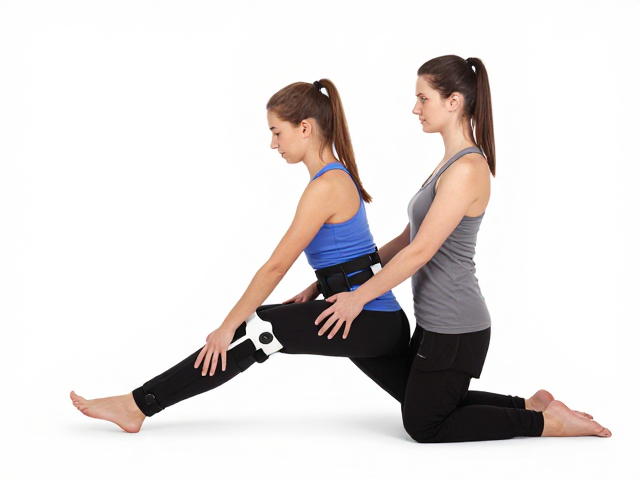
骨盆矫正训练器的核心原理与基础操作逻辑
骨盆矫正训练器通常利用杠杆原理或弹性阻力机制,通过固定下肢远端(如脚踝或足底)来创造稳定的支点,进而对骨盆区域产生可控的力学干预。这种设计旨在激活深层核心肌群,特别是腹横肌和多裂肌,从而改善骨盆前倾、后倾或侧倾等不良姿态。使用者需确保设备放置于平整坚硬的地面,避免在软质沙发或地毯上进行训练,以防止因受力不均导致关节代偿或训练效果打折。
在实际操作初期,重点在于建立正确的动作模式而非追求大负荷。大多数通用型训练器要求使用者仰卧,将脚踝或足跟卡入固定装置,保持肩胛骨贴地,下巴微收。此时,骨盆应处于中立位,即髂前上棘与耻骨联合大致处于同一垂直平面。通过缓慢的等长收缩或离心控制,感受腹部及臀部深层肌肉的发力,而非单纯依靠腿部摆动产生惯性。这种基础状态的校准是后续所有进阶训练的安全基石,错误的初始姿态极易引发腰椎间盘压力异常或髋关节撞击风险。
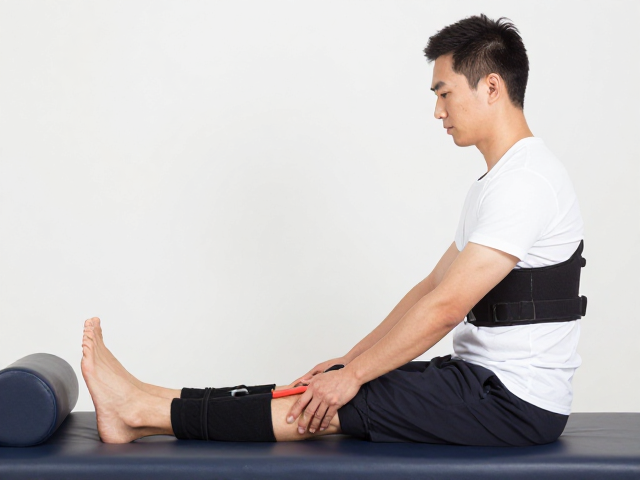
踝关节康复训练与骨盆控制的生物力学联系
踝关节作为人体力线传导的起始环节,其活动度与稳定性直接影响着骨盆的中立状态。当踝背屈受限或足底筋膜紧张时,小腿肌肉群(如腓肠肌和比目鱼肌)往往处于短缩状态,这会牵拉膝关节,进而通过股骨传导至髋关节,迫使骨盆发生代偿性旋转或倾斜。因此,在骨盆矫正过程中,必须同步处理踝关节的灵活性问题,以消除下肢力线的上游干扰因素。
具体的踝关节康复动作可包括坐姿或仰卧位的踝泵运动及弹力带抗阻背屈训练。在配合骨盆训练器使用时,可在进行骨盆微调的同时,主动进行踝关节的全范围活动。例如,在保持骨盆稳定的前提下,缓慢完成踝关节的背屈与跖屈,这有助于激活胫骨前肌及腓骨长短肌,增强小腿三头肌的离心控制能力。这种上下肢联动的训练方式,能够促进神经肌肉控制的整体协调,使骨盆矫正的效果不再局限于局部肌肉,而是延伸至整个下肢动力链。
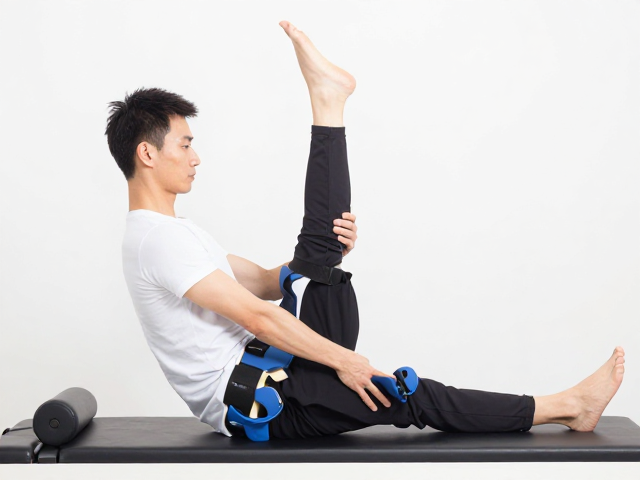
联合训练的具体执行方案与进阶策略
将骨盆矫正训练器与踝关节康复结合,可形成“近端稳定、远端灵活”的训练闭环。基础阶段建议采用低强度、高重复次数的模式,例如每组动作保持15-30秒,进行3-5组。在此期间,注意力应集中在踝关节是否充分活动以及骨盆是否维持中立。若发现骨盆出现晃动或腰部拱起,应立即降低训练强度,重新校准动作模式,避免错误发力导致肌肉拉伤或关节磨损。
进入进阶阶段后,可引入动态平衡元素。在保持骨盆矫正器固定的状态下,尝试抬起单侧非训练腿,观察骨盆是否出现倾斜或旋转,同时保持训练侧踝关节的稳定性。这种单腿支撑下的骨盆控制训练,能显著提升臀中肌及核心肌群的协同工作能力。此外,可逐渐增加踝关节抗阻训练的负荷,利用弹力带增加难度,从而在更复杂的力学环境下强化骨盆的稳定性。整个过程需严格遵循循序渐进原则,每周训练频率建议控制在2-3次,确保肌肉组织有足够的修复与适应时间。